라인 통합을 위해 제작된 6축 케이스 포장 및 팔레타이징
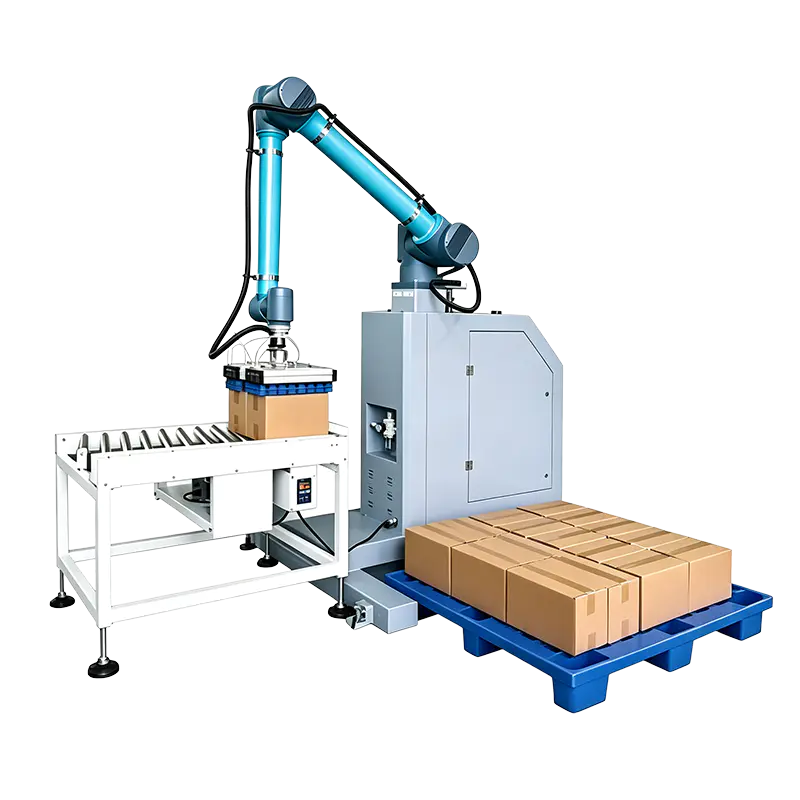
Jiaxing K-Line Machinery Co., Ltd.는 케이스 포장 로봇 제조업체 시리즈는 시스템 장비 제품군의 일부입니다. 우리는 중국 OEM 케이스 포장 로봇 제조업체이자 맞춤형 케이스 포장 로봇 공급업체이며 제품 형식, 라인 속도 및 공장 레이아웃을 중심으로 각 셀을 구성합니다. 이 시리즈에는 지능형 엔드 이펙터가 있는 6축 협동 로봇 팔을 사용하는 협동 팔레타이징 워크스테이션과 지능형 케이스 포장 시스템이 포함됩니다.
적재 용량은 30~60kg입니다. 최대 도달 범위는 1700–1900mm입니다. 최대 팔레타이징 높이는 2100~2600mm입니다. 이러한 수치를 통해 식품, 제약 및 일일 화학 공장에서 상자 및 포장된 제품에 대한 범위를 실용적으로 만들 수 있습니다. 로봇은 전체 라인의 일부이기 때문에 당사는 이를 업스트림 포장 기계, 케이스 밀봉 장치 및 컨베이어와 통합하여 완전 자동 포장 및 팔레타이징 생산 라인을 구성합니다.
케이스 포장 로봇이 맞는 곳
케이스 포장 로봇 카테고리에는 두 가지 플랫폼 구성이 포함됩니다. 우리는 업스트림 자동화의 정도와 라인 끝에서 예상되는 운영자 참여 수준에 따라 플랫폼을 선택합니다.
협업 팔레타이징 워크스테이션
작업자가 인피드, 팔레트 교체 및 간헐적인 개입을 처리하는 라인의 경우. 로봇은 투입 컨베이어에서 가방이나 상자를 집어 정의된 레이어 패턴에 배치합니다.
최적의 적합성: 소량 라인, 다양한 팩 크기, 전체 라인을 교체하지 않고 자동화를 추가하는 현장.
지능형 케이스 포장 시스템
자동 라인 끝 작업용입니다. 로봇은 케이스 설치기, 컨베이어, 케이스 밀봉기 및 검사 장비와 함께 작동하여 업스트림에서 제품을 받고 케이스 또는 팔레트 패턴을 중앙에서 관리합니다.
최적의 적합성: 연속 교대 및 수동 처리 감소를 갖춘 대용량 식품 및 일일 화학물질 라인.
일반적인 라인 위치:
- 의 제품 수직포장기 또는 자동으로 제작된 파우치 포장기를 로봇으로 직접 운반하는 방식입니다.
- 상자에서 카톤 씰링 기계 동일한 셀에서 팔레트화할 수 있습니다.
- 가방이 케이스에 먼저 포장되는지 아니면 직접 팔레트에 적재되는지에 따라 로봇을 케이스 밀봉 전이나 후에 배치할 수 있습니다.
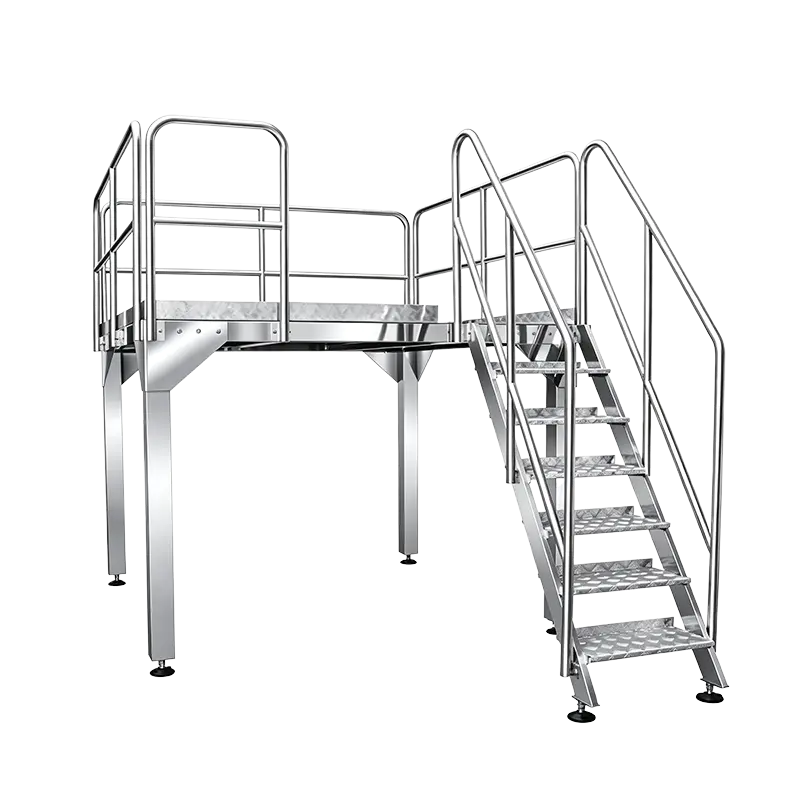
- 컨베이어 플랫폼과 배출 컨베이어는 로봇 작업 범위에 일치합니다.
표준 시스템 사양
| 매개변수 | 케이스 포장 로봇 시리즈 |
| 로봇 아키텍처 | 지능형 엔드 이펙터를 갖춘 6축 협동 로봇 팔 |
| 부하 용량 | 30~60kg |
| 최대 도달범위 | 1700~1900mm |
| 최대 팔레타이징 높이 | 2100~2600mm |
| 인클로저 보호 | IP54 |
| 설치된 전력 | 3.5~5kW |
| 전원공급장치 | 단상 220V/50Hz |
| 커뮤니케이션 | TCP/IP 프로토콜 |
| 레시피 저장 | 중국어/영어 이름 지정 및 레시피 검색 기능을 갖춘 1000개 이상의 레시피 |
| 프로그래밍 기능 | 지능형 자동 샘플링 매개변수 설정, 실시간 속도 조정, AR 가상 프로그래밍 |
| 캠 메커니즘 | 20CrMnTi의 홈 캠 구조, 경도 HRC55-60 |
| 윤활 | 통합 윤활 시스템 |
반복성은 모든 구성에 대한 단일 수치가 아닙니다. 최종 값은 로봇 모델, 작업 지점의 페이로드 및 엔드 이펙터 질량에 따라 달라집니다. 제안서에서 실제 스택 패턴에 대한 사이클 시간과 반복성을 확인합니다.
구성 옵션 및 엔드 이펙터 선택
실제로 엔드 이펙터에 도달하는 부분을 중심으로 로봇을 구성합니다. 유연한 백에는 필름 유형과 표면 질감에 맞는 그리퍼 또는 흡입 장치가 필요합니다. 단단한 상자에는 특히 뚜껑이 완전히 닫히지 않은 경우 다른 접촉면이 필요합니다.
- 백에 담긴 제품: 백 소재, 무게, 치수 및 표면 마감에 따라 엔드 이펙터가 선택됩니다.
- 상자: 케이스 크기, 뚜껑 상태 및 레이어 방향에 따라 엔드 이펙터가 선택됩니다.
- 팔레트 패턴: 레시피 기반 레이어 패턴은 픽업, 배치 및 레이어 간 처리를 정의합니다.
- 리치 및 장착: 베이스 위치는 컨베이어 높이, 팔레트 위치 및 사용 가능한 바닥 공간에 따라 설정됩니다.
처리량은 업스트림 회선 속도, 페이로드, 도달 범위 및 엔드 이펙터 주기에 따라 결정됩니다. 우리는 이론적 최대값 대신 분당 목표 백 또는 시간당 상자에 맞춰 로봇의 크기를 조정합니다. 실시간 속도 조정을 통해 시스템은 라인을 중단하지 않고 업스트림 흐름 변화를 따라갈 수 있습니다.
제어, 레시피 및 자동화 통합
- PLC/HMI 통합 및 라인 조정을 위한 TCP/IP 통신 프로토콜입니다.
- 빠른 제품 전환을 위한 중국어/영어 이름 지정 및 레시피 검색 기능이 있는 1000개 이상의 레시피.
- 지능형 자동 샘플링 매개변수 설정 및 실시간 속도 조정으로 시운전 시간 단축
- 계획된 로봇 경로 및 레이아웃 검증을 위한 AR 가상 프로그래밍.
이러한 제어 아키텍처를 통해 로봇을 기존 포장 라인과 더 쉽게 통합할 수 있습니다. 우리는 신호 핸드셰이크를 업스트림 장비와 매핑하여 로봇이 일관된 제품 흐름을 수신하고 라인이 패턴 변경으로 인해 멈추지 않도록 합니다.
기계 설계 및 유지 관리성
팔레타이징은 오랜 시간 동안 진행되므로 내마모성은 핵심 설계 요구 사항입니다. 이 장비는 경도 HRC55-60 및 통합 윤활 시스템을 갖춘 20CrMnTi의 홈 캠 구조를 사용합니다. 이 조합은 지속적인 작동을 위해 높은 경도, 높은 정밀도 및 높은 안정성을 제공합니다.
통합 윤활은 일상적인 유지 관리 지점을 줄여줍니다. 당사의 애프터 서비스 시스템에는 해외 설치를 위한 원격 문제 해결 및 예비 부품 지원이 포함됩니다. 핸드오버 파일은 로봇 셀과 엔드 이펙터에 대한 검사 간격을 정의합니다.
품질 접근 방식 및 프로젝트 지원
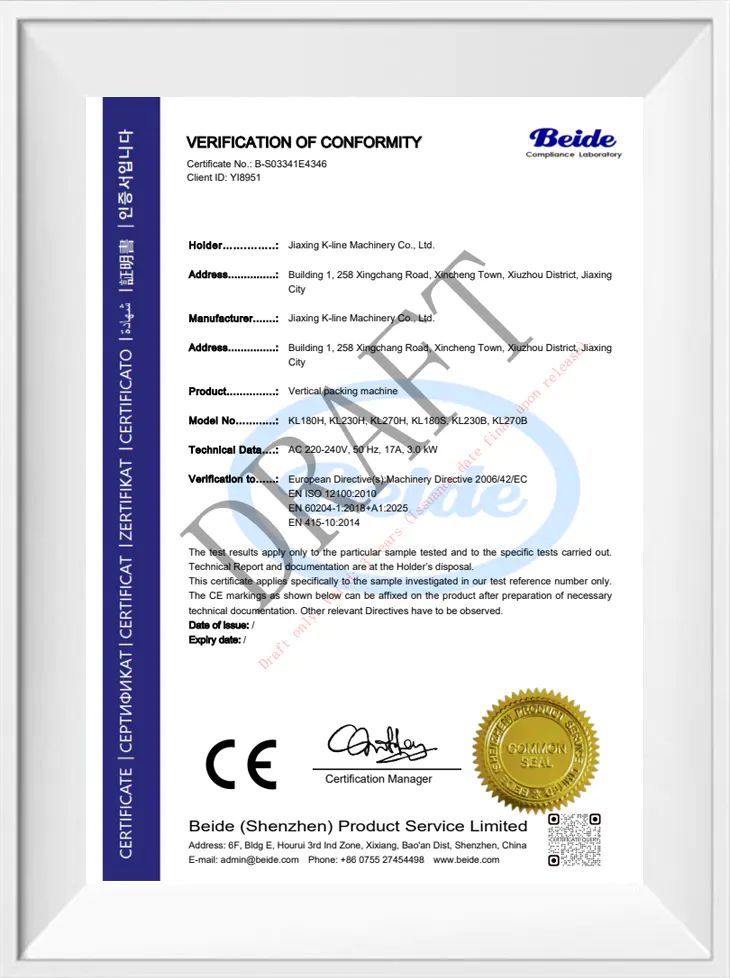
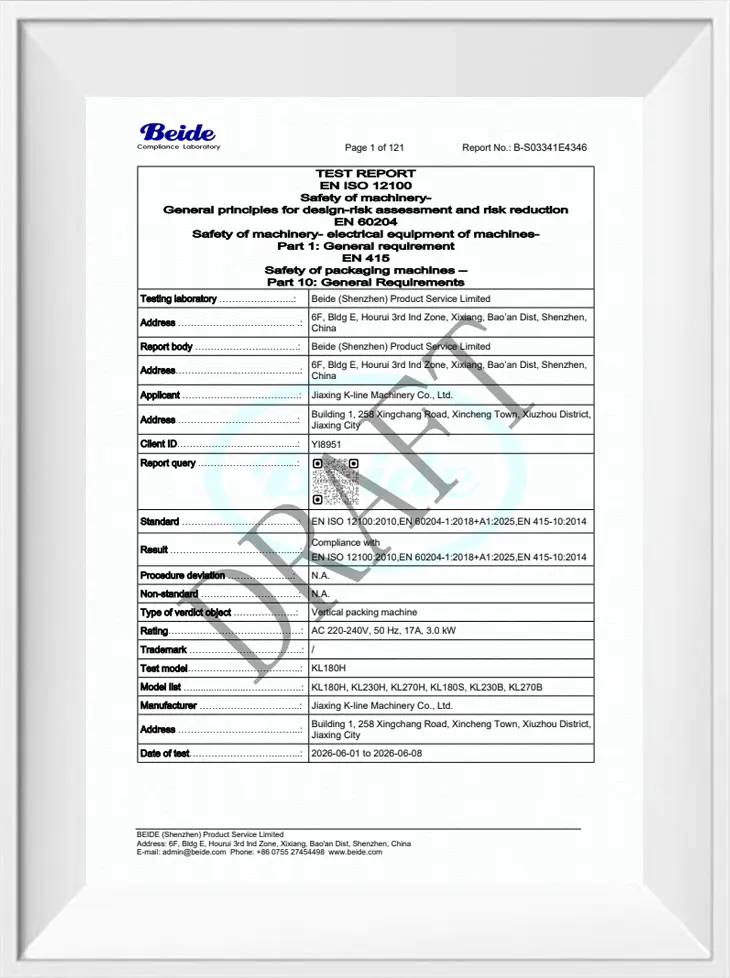
수석 기술진이 제품 연구개발부터 디자인, 제조까지 전 과정을 감독한다. 우리는 직접 제조업체이며 전체 공장 자동화 포장 시스템의 통합 설계 및 턴키 구현을 수행할 수 있습니다. 기계 범위에 대한 인증 기록에는 CE 테스트 초안 보고서 및 발명/실용 신안 특허가 포함됩니다.
각 로봇 셀의 프로젝트 파일에는 레이아웃 도면, 라인 인터페이스 설명, 레시피 목록 및 구성에 적용 가능한 규정 준수 문서가 포함됩니다. 이를 통해 설치 팀은 조립, 배선 및 시운전에 대한 단일 참조 정보를 얻을 수 있습니다.
귀하의 솔루션을 구성하는 데 사용하는 정보
적합한 제안을 준비하려면 로봇 작업 지점과 엔드 이펙터를 정의하는 매개변수가 필요합니다.
- 제품 및 팩: 가방 또는 상자 크기, 무게, 가방 필름 유형 또는 상자 스타일.
- 회선 속도: 분당 봉지 수 또는 시간당 상자 수, 교대 패턴 및 예상 피크.
- 업스트림 장비: 수직 포장 기계, 미리 제작된 파우치 기계, 중량 선별기, 금속 탐지기 및 컨베이어 높이.
- 케이스 및 팔레트: 케이스 크기, 팔레트당 레이어, 레이어당 패턴, 팔레트 크기 및 최대 적재 높이.
- 사이트: 바닥 공간, 천장 간격, 공급/배출 컨베이어 높이, 전기 공급 및 HMI 언어.
- 라인 인터페이스: 기존 PLC/PAC 브랜드, TCP/IP 가용성 및 신호 핸드셰이크 요구 사항.
제안 근거: 우리는 이러한 데이터를 사용하여 도달 범위, 페이로드, 엔드 이펙터, 레시피 세트 및 라인 통합 범위를 정의합니다. 견적 및 기술 일정은 일반 로봇 패키지가 아닌 작업 지점을 기반으로 합니다.
자주 묻는 질문
협업 팔레타이징 워크스테이션과 지능형 케이스 포장 시스템의 차이점은 무엇입니까?
둘 다 6축 협동 로봇 팔을 사용합니다. 팔레타이징 워크스테이션은 집기와 적재를 위한 보다 간단한 배열입니다. 지능형 케이스 포장 시스템은 자동 라인 종료 작업에 필요한 케이스 처리 및 컨베이어 조정을 추가합니다. 회선 속도와 통합 범위를 기준으로 플랫폼을 선택합니다.
로봇을 기존 수직 포장 기계 및 상자 밀봉 라인과 통합할 수 있습니까?
예. 이 시스템은 TCP/IP 통신 및 실시간 속도 조정을 사용하여 업스트림 포장 기계, 컨베이어 및 케이스 밀봉 장치와 함께 작동합니다. 제안서에서 우리는 인피드 높이, 신호 핸드셰이크, 케이스 또는 팔레트 패턴을 식별합니다.
케이스 포장 로봇이 처리할 수 있는 제품 유형은 무엇입니까?
이 시리즈는 식품, 제약 및 일일 화학 산업의 상자 및 포장 제품용으로 설계되었습니다. 엔드 이펙터 선택은 백 재질, 제품 표면, 무게 및 치수에 따라 다릅니다. 상자 취급은 케이스 크기와 뚜껑 상태에 따라 다릅니다.
제품 레시피는 몇 개까지 저장할 수 있나요?
중국어/영어 이름 지정 및 레시피 검색 기능이 있는 1000개 이상의 레시피. 지능적인 자동 샘플링 매개변수 설정과 실시간 속도 조정으로 전환 시간과 반복되는 수동 프로그래밍이 줄어듭니다.
견적을 받으려면 어떤 사이트 정보가 필요합니까?
제품 크기와 무게, 라인 속도, 팔레트 크기 및 스택 패턴, 컨베이어 높이, 사용 가능한 공간, 천장 간격, 전기 공급 장치 및 로봇에 공급되는 업스트림 기계가 필요합니다. 이 데이터를 사용하여 작업 지점과 엔드 이펙터를 구성합니다.
로봇에는 어떤 지속적인 유지 관리가 필요합니까?
홈 캠 메커니즘은 경도 HRC55-60 및 통합 윤활 기능을 갖춘 20CrMnTi로 만들어져 일상적인 그리스 지점을 줄입니다. 당사의 애프터 서비스 지원에는 원격 문제 해결 및 예비 부품이 포함됩니다. 핸드오버 파일의 유지 관리 계획은 로봇 셀과 엔드 이펙터에 대한 검사 간격을 정의합니다.